
SPAD成像技术提升机器人视觉感知能力
2026-09-20 11:09:30 来源:麦姆斯咨询 评论:0 点击:
当前,单光子雪崩二极管(SPAD)成像便代表了视觉感知技术的变革趋势。与通过在单帧内累积光生电荷来估算场景强度的传统CMOS成像不同,SPAD传感器通过检测单光子来测量光信号。
SPAD成像技术支持在涉及高速运动和复杂光照条件的机器人应用中实现精准视觉感知。
机器人系统正越来越多地部署在环境不可预测性更高、动态变化更剧烈的应用场景中,这与系统开发时预设的理想环境大相径庭。过去,任务设计往往基于稳定的光照条件和保守的运动模式;而如今,系统必须应对多变的场景亮度、各异的表面特性以及更严格的时间约束。
当环境导致机器人感知能力失效时,人们的关注方案往往集中在人工智能(AI)模型及相关的软件栈上。尽管AI推理技术在一定程度上能弥补传感器输入数据的缺陷,但这种补偿存在实际局限。一旦在传感阶段发生信息丢失或数据损坏,后续处理环节便无法基于完整的视觉信号进行解读,而被迫依赖统计推断来填补缺失信息,这很可能造成机器人失误。因此,物理AI的发展使得改进视觉信息的感知与重建方式变得愈发紧迫。
当前,单光子雪崩二极管(SPAD)成像便代表了视觉感知技术的变革趋势。与通过在单帧内累积光生电荷来估算场景强度的传统CMOS成像不同,SPAD传感器通过检测单光子来测量光信号。这种机制改变了数据本身的本质特性,同时也引发了新的课题:如何最有效地采集并重建这些精确的测量数据,以供后续环节使用。
传统CMOS视觉信号处理流程的局限性
传统CMOS图像传感器构成了绝大多数现代视觉系统的基石,广泛应用于工业自动化、车载感知、手机成像等领域。CMOS图像传感器的普及与成功源于数十年的技术积淀与优化。然而,随着现代计算机视觉系统对动态适应性要求的日益提高,这种传感器核心机制中存在的一个根本性权衡问题也愈发凸显:即“噪声”与“运动”之间的矛盾。
CMOS图像传感器通过在固定的曝光时间内累积光生电荷并将其转换为数字信号来生成图像。这一过程会引入读出噪声,在光照较弱时,这些噪声可能会掩盖微弱或瞬态的信号。虽然增强照明可以减轻读出噪声的影响,但实际应用中的种种限制往往制约了这一方案的实施效果。延长曝光时间虽能增强信号强度,却会引发运动模糊,导致快速移动物体或瞬态细节变得难以辨识。
为了适应这些工况,图像信号处理器(ISP)技术已取得了长足进步,而这种演进在很大程度上得益于消费级成像应用的需求推动。例如,现代智能手机摄像头正日益依赖计算摄影技术来优化最终的视觉呈现效果。对于依赖于一致且具有物理基础的输入的下游感知系统而言,这些方法不太适用。
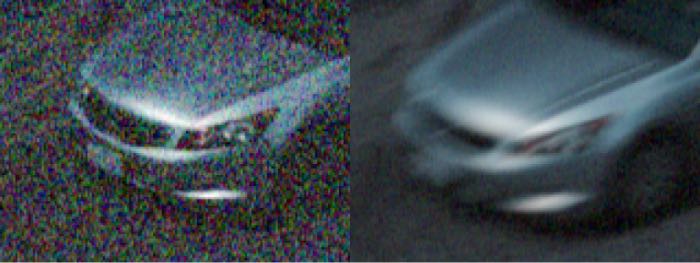
传统CMOS成像中噪声与运动之间的权衡。左图:短时间曝光能定格车辆的运动,但图像主要受读出噪声影响。右图:延长曝光时间虽能降低噪声,但曝光期间的运动会导致整车图像模糊。
基于SPAD传感器的光子级成像技术
据麦姆斯咨询介绍,SPAD传感器已广泛应用于工业和消费领域的飞行时间(ToF)系统中,在这些应用中,精确的时间测量至关重要。当应用于成像时,这种测量方法通过将灵敏度与曝光时间解耦,打破了传统视觉系统长期存在的局限性。对于机器人而言,这为处理快速运动或光照变化的场景提供了更大的灵活性空间。
尽管SPAD传感器具有巨大的理论潜力,但受限于空间分辨率、填充因子、阵列规模和制造工艺等因素,其应用长期以来仅限于非成像领域。随着SPAD传感器设计向更高分辨率和更高集成度的相机架构演进,这一局面正开始改变;佳能(Canon)和 Pi Imaging Technology(蔡司旗下公司)等企业在面向成像应用的SPAD技术上的努力便是例证。
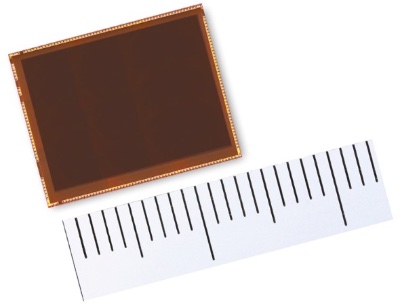
佳能已成功开发出一款超小型SPAD传感器,即使在低光照环境下,也能捕捉到320万像素的彩色图像。
即便SPAD传感器性能不断提升,要充分发挥其优势,仍需采用能够处理SPAD测量产生的大量数据及时间统计信息的处理技术。一种常见的方法是将曝光期间检测到的光子聚合成图像帧;这种方法既降低了数据速率,又保持了与现有感知流程的兼容性。然而,这种做法虽然可行,却牺牲了SPAD成像区别于传统CMOS成像方式的部分优势。
若要避免这种性能倒退,就需要采用既能减少SPAD数据量、又能保留用于推理的关键信息的处理技术。Ubicept公司的研究工作便体现了这一方向:他们开发的算法能将SPAD测量数据转化为感知输入,使其在不丢失时间细节或改变后端处理方法的前提下,与现有的感知流程协同工作。
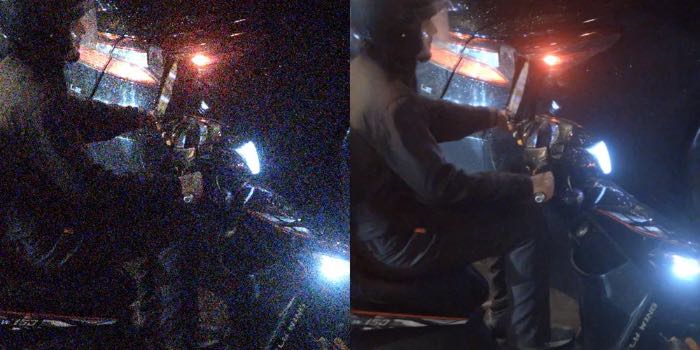
左图:由原始SPAD光子检测数据构成的帧图像;该图像无读出噪声,但因光子计数有限而主要呈现散粒噪声特征。右图:经处理后的同一场景图像;该图像清晰,无运动模糊或传感器噪声伪影,适合后续的感知处理。(来源:Ubicept)
对嵌入式工业机器人系统的意义
SPAD成像技术支持实现一些在高速运动和复杂光照条件下难以达成的视觉感知策略。例如,工业环境中的自动导引车(AGV)及其他机器人需要在各种光照条件下感知环境。传统CMOS图像传感器在低光或强光环境下的表现往往不可靠,促使许多操作人员为机器人加装激光雷达(LiDAR),但这无疑增加了成本和系统复杂性。
除了成像功能外,SPAD传感器还可用于主动深度感知和门控成像,从而实现集成度更高的多模态感知,例如禾赛科技推出的6D全彩激光雷达超感光芯片——毕加索SPAD-SoC,实现RGB颜色和三维空间信息采集二合一。随着嵌入式工业机器人系统对感知能力要求的不断提高,这种灵活性为提升系统可靠性与性能预留了空间。
尽管传统CMOS成像系统在当今工业机器人应用中依然占据重要地位,但得益于硬件和处理技术的最新进展,SPAD成像技术在特定应用场景中的实用性正日益增强。在工业应用中,效率至关重要,任何难以获取清晰图像的问题都可能导致生产瓶颈。因此,SPAD成像技术有助于在不牺牲性能的前提下,实现更高效的表面检测、缺陷识别及整体质量控制。
延伸阅读:
上一篇:面向量子光子学的集成式超导单光子探测器综述
下一篇:最后一页