
室温96 x 96像素InGaAs SPAD传感器,采用互补门控技术赋能激光雷达
2026-10-11 17:20:22 来源:麦姆斯咨询 评论:0 点击:
瑞士洛桑联邦理工学院和德国海因里希赫兹研究所的联合研究团队开发了一款1550 nm门控Flash激光雷达传感器,该传感器由一个96 x 96 InGaAs SPAD阵列三维键合到110 nm CMOS读出集成电路上构成,整个系统均在室温下工作。
基于单光子雪崩二极管(SPAD)阵列的直接飞行时间(dToF)激光雷达(LiDAR)已广泛应用于机器人、消费电子和汽车等领域。硅基SPAD具有低噪声以及与CMOS制造工艺兼容的优势,但受硅带隙限制,其光谱响应仅能覆盖小于1 μm的波长,因此无法适用于工作波长超过1 μm的短波红外(SWIR)探测场景。
在各类激光雷达架构中,Flash激光雷达为动态场景成像提供了独特优势。在Flash激光雷达应用中,整个场景被同时照亮,阵列的所有像素同步捕捉反射光。这种并行采集实现了高帧率,消除了机械扫描部件,降低了亚帧延迟,进而提升了可靠性和响应速度。这些对于动态场景至关重要的特性,要求大尺寸SPAD阵列具备低噪声和一致响应。在可见光波段,研究人员已通过硅基SPAD阵列成功实现了Flash激光雷达应用,但要将该技术拓展至短波红外波段,则需要选用其他探测器材料。
基于铟镓砷/磷化铟(InGaAs/InP)的SPAD已取得显著进展。其单像素SPAD已应用于二维激光雷达扫描系统,但SPAD阵列的实现仍面临挑战。其主要限制因素包括高暗计数率(DCR)、后脉冲效应、串扰,以及缺乏适配低成本、高一致性、高密度集成的规模化制造工艺。
据麦姆斯咨询介绍,瑞士洛桑联邦理工学院和德国海因里希赫兹研究所的联合研究团队开发了一款1550 nm门控Flash激光雷达传感器,该传感器由一个96 x 96 InGaAs SPAD阵列三维键合到110 nm CMOS读出集成电路上构成,整个系统均在室温下工作。CMOS读出集成电路集成了互补级联门控电路,可实现高达2倍电源电压的门控幅度。这使得器件能在室温下以更高的过偏压工作,同时抑制后脉冲效应,从而解决了InGaAs SPAD面临的部分主要瓶颈。研究团队分别在室内和120 klux阳光照射的室外环境开展了Flash激光雷达测量实验,验证了所提出系统在恶劣环境下的鲁棒性和实用性。
电路架构与实现
图1展示了所提出96 x 96像素电路的顶层框图以及对应的时序图。每个像素都采用了该研究所提出的互补门控架构。该阵列通过专用行解码器和列采样器逐行顺序读取,其中四列被多路复用到单个读出通道。门控信号通过专用时钟树独立传输至阵列左右两个半区,以确保时序一致并最大程度减小信号偏斜。
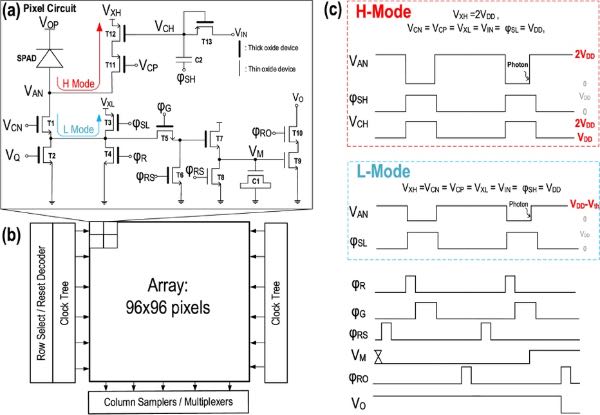
图1 96 x 96像素InGaAs SPAD阵列互补门控像素及时序图
对于SPAD传感器组件,研究团队采用96 x 96像素InGaAs SPAD阵列测试了两种型号,整个阵列上的SPAD有源区直径分别为10 μm和15 μm。图2展示了CMOS读出集成电路底层的显微照片,分别为倒装键合到InGaAs SPAD阵列前后的状态。芯片采用标准CMOS工艺制造,负责为顶层SPAD提供偏置电压。SPAD在InP衬底上制备,顶层与底层之间每个像素通过In凸点实现电气和机械互连,从而实现紧凑且完全集成的三维工作模式。
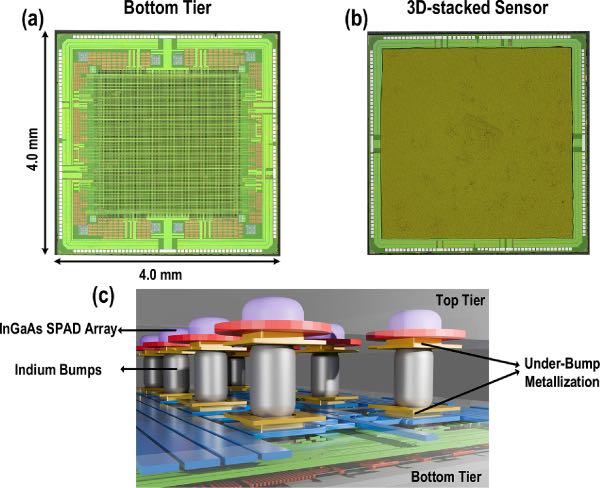
图2(a)SPAD芯片底层显微照片,(b)3D堆叠SPAD传感器显微照片,(c)In凸点键合方案示意图
DCR与串扰测量
图3展示了有源区直径为15 μm的SPAD与读出集成电路组件的DCR特性。在帧速率为50 kHz、30 ns门控条件下,在过偏压2 V、室温环境中测得其DCR中位数约为600 kcps。为降低统计累积的影响,研究团队采用了更长的门控时间。
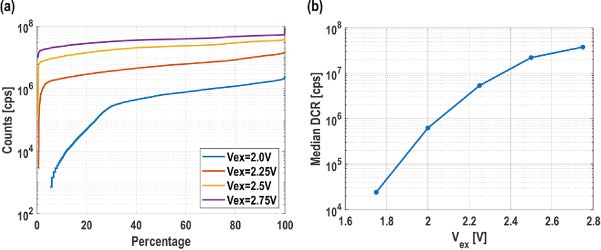
图3(a)30 ns门控下阵列在不同偏置电压下的DCR分布,以及(b)DCR中位数随过偏压的变化关系
门控性能
为评估门控响应,该研究使用一台1550 nm脉冲激光器照射单个目标,并利用漫反射测量,记录了阵列中不同SPAD像素的光子计数随激光触发信号与门控信号之间延迟的变化情况。图4展示了测得的时间响应,可见在门控开启时间内光子计数很高,在关闭时间内则恢复至暗计数水平,证实了门控操作的有效性。
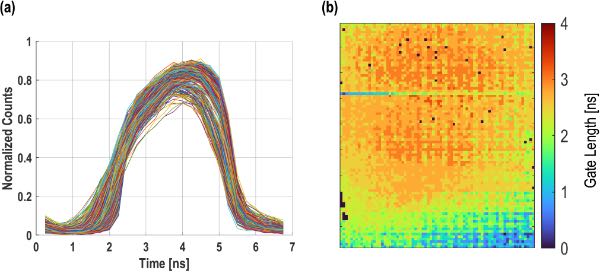
图4 阵列在3 ns门控下的时域响应(a)与空间分布(b)
强度与激光雷达测量
图5展示了采用时间滑动门控的Flash激光雷达测量方案,以及距离计算方法的图示。在该装置中,现场可编程门阵列(FPGA)触发1550 nm脉冲激光器,该激光器与漫射器相连,以均匀照亮整个场景。相应的门控信号被施加到SPAD传感器上,随后对每个门控位置进行二值帧采集。
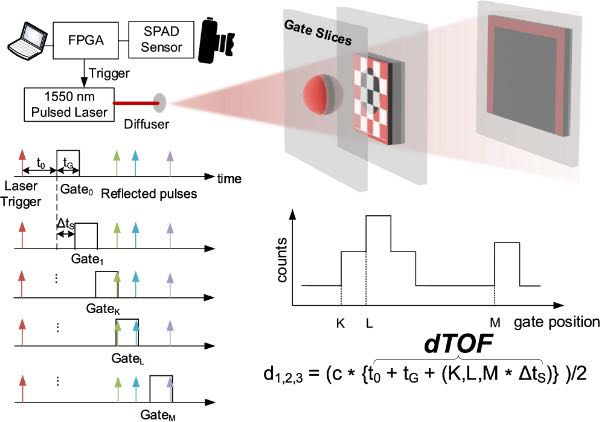
图5 门控Flash激光雷达原理,其中传感器和激光器由FPGA控制
图6展示了使用1550 nm脉冲激光器的遥测测量结果,该数据通过阵列中所有像素平均输出的上升沿获取。实验结果表明,该系统可实现最远100 m的探测距离,且精度优于2%。在4 m~5 m区间内以10 cm步长进行的精细测量,结果显示其深度精度约为2 cm。图7展示了使用另一台1550 nm皮秒脉冲激光器在5 m范围内开展的进一步高精度测量。在此工作模式下,测量精度主要受限于激光脉冲宽度。受整体系统抖动的限制,推算出其深度分辨率为2 cm。
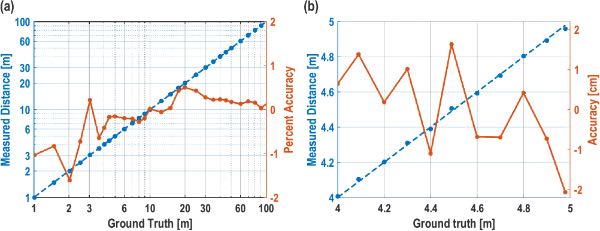
图6(a)最远100 m的粗测数据,(b)以10 cm为步长的精测数据
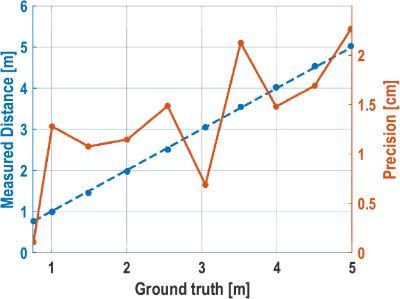
图7 最远5 m的遥测测量结果,精度达2 cm
图8展示了在120 klux阳光下,使用1550 nm脉冲激光器,通过3 ns门控在H模式下进行的户外测量。通过将照度计以垂直角度朝向太阳,测得太阳背景辐射。在3 m和10 m的距离布置了两个场景,分别使用视场角为15度和3度的不同物镜进行测量。图中展示了商用相机拍摄的参考照片,以及对应的测量强度图和深度图。
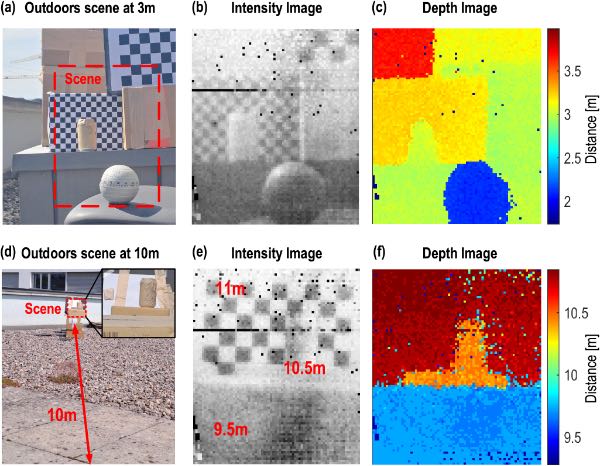
图8 在120 klux背景日光下的户外Flash激光雷达成像,分别展示了3 m(a-c)和10 m(d-f)距离下的场景、强度图和深度图
从有源区直径15 μm的SPAD获得的88 x 76像素图像显示,该器件在无需冷却的明亮环境下运行稳定可靠,芯片功耗为80 mW。激光器以3.1 mW的平均光功率运行,重复频率为50 kHz。
实验结果表明,所提出的门控InGaAs SPAD阵列能够实现纳秒级时间门控的高分辨率三维成像,在强环境光下具有稳定的性能,且具备可扩展的工作能力,适用于室内和室外激光雷达应用。
结论
该研究实现了室温下亚秒级Flash激光雷达成像,并且激光功率显著降低。此外,该研究利用3 ns门控,大幅降低了背景噪声。所提出的互补级联门控像素支持更高的过偏压,灵敏度突破传统设计,改善了光子稀缺和高背景噪声环境下的器件性能。同时,通过减小像素间距,为高密度InGaAs SPAD传感器的开发提供了可行方向。
总结而言,该研究展示了一款可扩展、室温运行的高速短波红外SPAD传感器,可实现二维强度和Flash激光雷达深度成像。该传感器具备低功耗工作、纳秒级门控,以及在复杂环境条件下的稳定性能。通过将三维集成InGaAs SPAD阵列与互补级联门控像素结合,为紧凑型、实用化短波红外激光雷达技术开辟了道路,有望广泛应用于机器人、汽车和消费电子等领域。
论文链接:https://doi.org/10.1364/OE.585267
延伸阅读:
上一篇:面向短波红外探测的GeSi SPAD综述
下一篇:最后一页